

Laser scanner 3D: o que é, tipos e como escolher
Um laser scanner 3D registra milhares de pontos por segundo e entrega uma nuvem de pontos do ambiente: a base para planta, modelo BIM, seção de túnel, volume ou as-built. Para escolher o modelo certo, quatro perguntas resolvem quase tudo: em que ambiente você vai escanear, sobre qual plataforma (mão, mochila, veículo, drone), que precisão o entregável exige e se a nuvem precisa sair georreferenciada.
Atualizado em 8 de outubro de 2026
 Portátil
 Multiplataforma
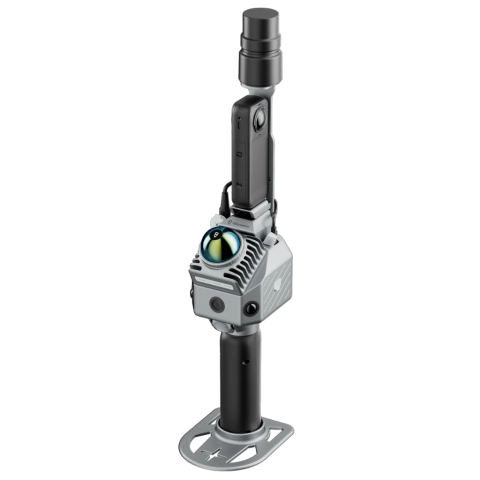
Na foto: FJD Trion P2 (SLAM portátil) e FJD Trion S2 (mão, veículo e drone).
Como o laser mede: pulso de luz e tempo de voo
O LiDAR, sensor do laser scanner, dispara pulsos de luz e mede quanto tempo eles levam para bater numa superfície e voltar. Como a velocidade da luz é conhecida, a distância sai da conta: metade do tempo de ida e volta multiplicado pela velocidade da luz. O sensor gira ou varre o ambiente e repete essa medida centenas de milhares de vezes por segundo. Cada medida vira um ponto com posição em três dimensões, e o conjunto é a nuvem de pontos.
O alcance que os fabricantes informam vem sempre com a refletividade do alvo: superfície clara e lisa devolve mais luz que superfície escura. Por isso a mesma ficha traz dois alcances, um para alvo de baixa refletividade e outro para alvo de alta.
O laser mede a geometria sem depender de luz ambiente, então o escaneamento funciona no escuro. A cor da nuvem é outra história: ela vem das câmeras, que precisam estar calibradas com o laser e dependem de luz.
E o SLAM?
Quando o scanner está em movimento, ele precisa saber onde está a cada instante. O SLAM resolve isso: o equipamento descobre onde está e desenha o mapa ao mesmo tempo, enquanto você caminha. A cada instante o scanner tira uma "foto" 3D do entorno e o algoritmo encaixa essa foto na anterior, como peças de quebra-cabeça. Para encaixar, ele precisa de formas reconhecíveis: cantos, pilares, objetos. Uma parede lisa sem fim ou um corredor sempre igual confunde o encaixe. A IMU, sensor de movimento, sente cada deslocamento e rotação e dá ao algoritmo o primeiro palpite de quanto o scanner andou. O assunto está detalhado em O que é SLAM e quando usar scanner portátil.
Estático, portátil SLAM, mochila, veículo e drone
O laser é o mesmo princípio; o que muda é como o scanner se desloca e, com isso, o tamanho da área e o ritmo do levantamento.
- Estático (tripé): o scanner fica parado em cada estação, e as estações são unidas no processamento.
- Portátil SLAM: você caminha com o scanner na mão e a nuvem se forma em movimento. Rende em interiores, plantas industriais, obra e áreas com acesso a pé.
- Mochila: o mesmo SLAM, com o scanner preso ao corpo, para trajetos longos.
- Veículo: o scanner vai num suporte no carro para rodovia, via urbana e corredor. A velocidade de levantamento é de até 40 km/h, no máximo.
- Drone: para área grande, encosta, mina e copa de árvore, onde caminhar é lento ou inseguro.
Os modelos de cada plataforma estão nos blocos por marca, mais abaixo. Para o SLAM portátil, veja também a página Scanner SLAM portátil.
Precisão: relativa, absoluta e o que segura o erro do SLAM
As fichas trazem dois números diferentes:
- Precisão relativa: a medida entre pontos da própria nuvem, como o vão de uma porta ou a altura de um pé-direito.
- Precisão absoluta ou global: a posição da nuvem em coordenadas reais. Ela só existe se a nuvem for amarrada a RTK, PPK ou pontos de controle; sem isso, o SLAM trabalha num sistema local, o do início do escaneamento.
No SLAM, cada encaixe entre quadros tem um pequeno erro, e quanto mais tempo e mais distância, mais esses erros se somam. Todo scanner SLAM está sujeito a isso. Três recursos seguram o erro:
- Fechar o loop: voltar a um ponto por onde você já passou deixa o algoritmo comparar e corrigir o erro acumulado no caminho. O recomendado é fechar loop sempre, com ou sem georreferenciamento.
- Pontos de controle: pontos com coordenada conhecida, medidos com GNSS ou estação total, que amarram a nuvem.
- RTK: não é obrigatório, mas ao ar livre amarra cada trecho da nuvem a coordenadas reais e corrige o trajeto, principalmente onde não dá para fechar loop. Em ambiente interno não há RTK.
Como coletar bem
- Comece parado, num lugar com bastante feição (paredes, objetos), até o scanner inicializar.
- Ande em ritmo normal, sem trancos: referência de cerca de 1 m/s, 0,5 m/s em lugar estreito.
- Faça as curvas devagar e pare 1 a 2 segundos nelas.
- Mantenha o que você quer medir a uns 30 m no máximo.
- Prefira scans de até uns 20 minutos e loops pequenos e bem distribuídos.
Escaneamentos FJD Trion
FJDLinha Trion
- Trion P1: SLAM portátil de 1 kg (sem câmera e base), 200.000 pontos por segundo, campo de visão de 360° × 59°, alcance de 40 m em alvo de 10% e 70 m em alvo de 80%, precisão relativa de até 2 cm (ensaio experimental). A cor vem da câmera 360 externa opcional, e o georreferenciamento, do RTK Module opcional.
- Trion P2: o mesmo LiDAR do P1, com GNSS RTK/PPK integrado e câmeras embutidas (frontal de 2 MP e duas laterais de 48 MP). Precisão pós-processada de 1 cm relativa e 3 cm absoluta, valores de ensaio em laboratório. Proteção IP54 e 4 h de bateria.
- Trion S1 e S1 Pro: scanner de mão com data logger em mochila ou alça, 16 ou 32 canais, 320.000 ou 640.000 pontos por segundo, alcance de 120 m em alvo de 90% e campo de visão de 360° × 270°. Vai ao veículo com o suporte Car Mount.
- Trion S2, S2 Pro e S2 Max: mão, veículo e drone. Alcance de 120 m em alvo de 80% (300 m no S2 Max), precisão relativa de até 1 cm e absoluta de 3 cm em ambiente de teste, duas câmeras fisheye de 48 MP e porta dedicada ao drone.
- Trion T1: híbrido, com modo SLAM móvel e modo terrestre em tripé. No tripé, a precisão relativa é de 4 mm a 10 m e 8 mm a 30 m, com 30 s a 2 min por estação; RTK integrado.
Na linha FJD, quem vai em drone é o S2; P1 e P2 não têm montagem em drone. Para georreferenciar no Trion Model sem RTK, são no mínimo 4 pontos de controle, bem distribuídos e fora do mesmo plano; é um caminho ou outro, não os dois juntos. O Trion Model Basic é vitalício, sem mensalidade.



A comparação completa da linha portátil está em FJD Trion P1, P2, S1 e S2: qual scanner escolher.
Escaneamentos Stonex
StonexLinha GO
- X40GO: SLAM portátil compacto, 200.000 pontos por segundo, alcance de 70 m em alvo de 80% e 40 m em alvo de 10%, precisão relativa de 6 mm dependendo do ambiente. Não tem GNSS: a nuvem é amarrada por pontos de controle no chão e na parede.
- X120GO v2: cabeça rotativa com sensor de 16 ou 32 canais, de 320.000 a 1.280.000 pontos por segundo, alcance de 120 m e GNSS RTK integrado. Precisão relativa de até 6 mm e global de até 2 cm, dependendo do ambiente. Vai a pé, em mochila, em veículo (até 40 km/h) e em drone (DJI M300/M350 com RTK e M400 com PPK).
- X120GO da primeira geração: 16 canais, 320.000 pontos por segundo, 120 m, precisão relativa de até 6 mm em ambiente controlado, com módulo RTK externo. Não vai em drone. É o modelo da frota de locação.
- X200GO: 32 canais, alcance de 300 m, até 1.920.000 pontos por segundo com três retornos e GNSS RTK integrado. Precisão global de até 2 cm (5 cm em drone). Vai em drone.
O processamento é no GOpost, gratuito, que vai ser atualizado para o Cube Genesys. No X120GO, os formatos de exportação mais usados são .las e .e57.


A comparação entre o X40GO e o X120GO está em Laser scanner SLAM Stonex X40GO e X120GO: diferenças.
Laser scanner serve para georreferenciamento?
O Manual Técnico de Georreferenciamento do INCRA (2ª edição, item 3.4) prevê um único método com laser: o PS3, laser scanner aerotransportado, dentro de sensoriamento remoto. Como todo método PS, ele só gera vértice do tipo V e não serve para vértice M. Exige habilitação no Ministério da Defesa, homologação na ANAC e ART da executora, e os relatórios do levantamento aéreo e da acurácia posicional precisam ser guardados (cap. 4).
O manual não trata de scanner terrestre, portátil ou SLAM. Um scanner em drone só se enquadraria no PS3 cumprindo todas essas exigências. Para levantar os vértices de limite da certificação no SIGEF, o caminho continua sendo o GNSS ou a estação total, e o scanner entra para o que vem depois: planta, volume, seção, modelo.
Atenção
Nuvem de pontos não é levantamento certificado. Como o manual não cita SLAM, não dá para dizer que ele é "aceito pelo INCRA".
Alugar ou comprar e por onde começar
Comece pelo entregável e pelo ambiente. As páginas de aplicação mostram o fluxo por setor:
- Interiores, BIM e retrofit: BIM e construção civil, retrofit e as-built de obras e plantas industriais.
- Túneis e seções: túneis.
- Corredores e vias: rodovias e vias urbanas.
- Pilhas, cavas e volume: mineração.
- Todos os setores: Aplicações.
Na locação de laser scanner há modelos das duas marcas:
FJDLocação
Trion P1 e P2, com o Trion Model em licença temporária de 7 ou 30 dias. S1, S2 e T1 são só venda.
StonexLocação
X120GO da primeira geração e X40GO. No X120GO alugado vai só o laser, com a chave USB do GOpost, as 4 baterias, o carregador, o cartão SD e a base de GCP. O X120GO v2 e o X200GO são só venda.
Na compra
- O CEGAT, serviço de correção NTRIP, vem incluso por até 4 meses na compra de scanner.
- Garantia de 1 ano do fabricante, suporte gratuito por 1 ano e treinamento presencial ou remoto.
- Processamento pela nossa equipe, se você preferir: cobrado por hora, com a nuvem entregue em .las ou .e57.
- Sem preço público: a proposta é montada para o seu projeto.
Para ver todos os modelos, acesse Laser scanner.
Perguntas frequentes
O laser scanner funciona no escuro?
Funciona. O laser mede a geometria sem depender de luz, então o levantamento sai normalmente no escuro. A cor da nuvem vem das câmeras, que dependem de luz.
Preciso de RTK para escanear?
Não é obrigatório. Sem RTK, PPK ou pontos de controle, a nuvem sai num sistema local, com as medidas internas corretas. Para a nuvem sair com coordenada e cota absolutas, você precisa de uma dessas amarrações. Em ambiente interno não há RTK.
Dá para acoplar o scanner em drone?
Em alguns modelos: eles estão indicados nos blocos de cada marca, acima. Atenção ao X120GO: a v2 vai em drone, a primeira geração não.
Laser scanner serve para o georreferenciamento no INCRA?
O Manual Técnico só prevê o laser scanner aerotransportado (PS3), que gera apenas vértice V e exige habilitação no Ministério da Defesa, homologação na ANAC e ART. Scanner terrestre, portátil ou SLAM não é citado no manual.
O que vem no X120GO alugado?
Na locação do Stonex X120GO (primeira geração) vai só o laser, com a chave USB do GOpost, as 4 baterias, o carregador, o cartão SD e a base de GCP. Mochila, kit veicular, câmera e módulo RTK não vão.
Diga o ambiente e o entregável e indicamos o scanner
Planta, BIM, seção, volume ou nuvem georreferenciada: conte o que precisa entregar. Para alugar, veja a locação de laser scanner.
Pedir orçamento